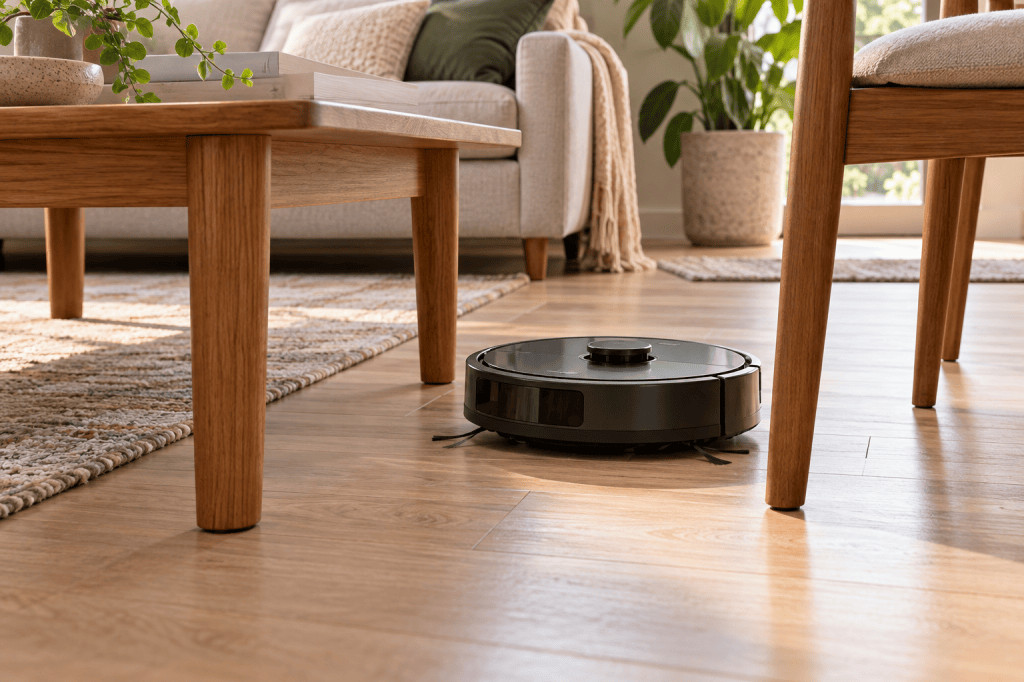
En una casa con muchos muebles, el robot aspirador tiene que desplazarse entre patas, bordes, sillas y espacios estrechos. Para elegirlo, conviene distinguir dos funciones: la navegación, que le ayuda a orientarse y cubrir la habitación, y la detección de obstáculos, que puede ayudarle a reconocer algunos objetos del suelo. No todos los modelos incorporan ambas funciones con el mismo nivel.
Mide el espacio bajo los muebles y los pasos entre ellos antes de comprar. La altura del robot puede incluir una torreta de navegación y el diámetro influye en los giros. La guía general reúne otros criterios para comparar navegación, aspiración y mantenimiento.
Navegar entre muebles y limpiar los bordes
Un robot puede orientarse con LiDAR, cámara, giroscopio u otras combinaciones de sensores. La navegación ordenada suele facilitar que recorra las estancias con menos repeticiones, pero no garantiza que alcance todos los bordes ni que pase bajo cada mueble. Si quieres comparar tecnologías, consulta las diferencias entre LiDAR, cámara y giroscopio.
El diámetro determina cuánto espacio necesita para girar alrededor de una pata o entrar en un hueco. También importan la posición del cepillo lateral y si el robot tiene algún elemento extensible para acercarse al rodapié. Comprueba la anchura de los pasos, la separación entre patas y si hay cables, travesaños bajos o alfombras que cambien el espacio disponible.
Mide también la altura bajo el sofá, la cama y las estanterías. Una torreta fija puede impedir el paso aunque el cuerpo del robot sea bajo. Algunos sensores se retraen en determinados modelos, pero la medida de altura y el mecanismo varían: compara las especificaciones de la versión exacta con el hueco de tus muebles.
Detección de obstáculos: útil, con límites
Cámaras, sensores láser, luz estructurada y otros sistemas pueden ayudar a reconocer o esquivar ciertos objetos. La lista de obstáculos detectables no es universal: cambia por modelo, tamaño del objeto, iluminación, ángulo y actualización del software. Un zapato grande puede ser fácil de evitar mientras que un cable fino, una pieza pequeña o algo oscuro sobre un suelo oscuro puede pasar inadvertido.
No confundas sensores anticaída o de pared con reconocimiento de objetos. Tampoco supongas que un robot con cámara evita cualquier obstáculo ni que el modelo guardará o no guardará imágenes sin comprobar la política de privacidad. Consulta la guía de detección de obstáculos para ver qué preguntar antes de comprar.
Cómo preparar una vivienda con muebles bajos
- Mide la altura libre y la anchura de los pasos que el robot debe recorrer.
- Retira cables finos, cordones y objetos pequeños que puedan engancharse.
- Revisa si las sillas ligeras se mueven con el contacto del robot.
- Comprueba si las patas de muebles, travesaños y alfombras permiten que gire sin quedarse atrapado.
- Usa zonas restringidas en huecos estrechos donde el robot se bloquee con frecuencia.
- Después del primer recorrido, revisa el mapa y las áreas a las que no llegó.
Si la habitación está muy cargada, puede ayudar apartar las sillas o despejar una ruta antes de empezar. Un mapa editable permite excluir un hueco conflictivo o enviar el robot solo a una habitación; consulta cómo funcionan los mapas y las zonas por habitación.
Cepillos, mopa y muebles delicados
Las patas y los bajos de los muebles pueden acumular polvo que un robot redondo no recoge por completo. El cepillo lateral ayuda a dirigir parte de la suciedad hacia la entrada, pero no sustituye a un accesorio estrecho para rincones. Observa si el robot toca con frecuencia patas frágiles, cortinas largas o alfombras que se desplazan.
Si el robot friega, revisa qué hace al entrar bajo muebles de madera o pasar de baldosa a alfombra. La mopa húmeda puede rozar zócalos, textiles o acabados que no admiten humedad; usa la configuración por zonas si está disponible y respeta las recomendaciones del fabricante del suelo.
Características que pueden ser útiles
- Navegación con mapas editables y recorridos por habitaciones.
- Altura total compatible con los muebles bajos, incluida la torreta o sensor.
- Diámetro que permita circular por los pasos y girar entre patas.
- Sensores de detección de objetos apropiados para los obstáculos habituales de la casa.
- Zonas prohibidas para excluir cables, mobiliario inestable o huecos donde se atasca.
- Cepillo lateral y diseño que alcance bordes sin golpear con fuerza.
- Facilidad para limpiar ruedas, cepillos y sensores tras circular entre muebles.
Si la vivienda tiene cambios de altura entre habitaciones, comprueba también la altura de los umbrales: esta guía sobre desniveles explica qué medir. Para una estancia con alfombras y muebles bajos, combina las medidas con los criterios para alfombras y moquetas.
Errores frecuentes al comprar
- Elegir únicamente por el tipo de navegación sin medir puertas, patas y huecos.
- Creer que LiDAR o cámara equivale a esquivar todos los objetos del suelo.
- Olvidar la altura de la torreta y medir solo el cuerpo circular.
- Esperar que el cepillo lateral limpie con precisión cada esquina y zócalo.
- No comprobar si las sillas o alfombras se desplazan durante el recorrido.
- Suponer que una zona restringida del mapa protege objetos que se mueven de sitio.
Preguntas frecuentes
¿Qué sistema de navegación es mejor para una casa con muchos muebles?
Depende de la distribución, la iluminación, los pasos y los objetos. Compara el mapa, la limpieza por habitación, la altura total y las funciones de evitación del modelo concreto; ningún sensor resuelve por sí solo todos los obstáculos.
¿Un robot aspirador fino cabe bajo cualquier mueble?
No. Mide el espacio libre y compara la altura completa del robot, incluidos los sensores. Asegúrate de que dispone de hueco para entrar, girar y salir.
¿La detección evita que el robot golpee los muebles?
Puede reducir algunos contactos, pero el comportamiento depende del sensor y del modelo. Protege objetos frágiles y usa límites virtuales donde un roce pueda causar problemas.
Para una casa con muchos muebles, busca dimensiones compatibles, mapeo claro y una forma de excluir huecos conflictivos. Considera la detección de obstáculos como ayuda para los objetos que reconoce el modelo, y despeja cables u objetos pequeños antes de cada recorrido.

